自然光环境下的色彩还原逻辑
在视觉识别与色彩评估的底层逻辑中,光源的显色指数直接决定了数据的准确性。自然光作为全光谱光源,其连续且均匀的光谱分布能够最大程度地还原物体真实的表面反射特性。当检测设备或视觉系统处于自然光环境下工作时,能够消除人工光源中常见的光谱缺失或峰值不均问题,从而确保色彩数据的原始性与真实性。这种物理层面的光学优势,使得色彩偏差被压缩至最小范围,为后续的色彩分析提供了高信度的数据基础。
体色纯度的提升依赖于光学系统对杂散光的抑制能力以及传感器对目标波段的高灵敏度响应。高纯度的体色表现意味着在复杂背景或干扰环境下,目标特征依然能够保持极高的辨识度。通过优化光学透镜的镀膜技术以及调整传感器的增益策略,系统能够过滤掉环境中的无效光信号,仅保留与目标色彩特征相关的有效信息。这种去伪存真的处理机制,使得最终输出的色彩数据不仅准确,更具备极高的纯净度,有效降低了误判率。
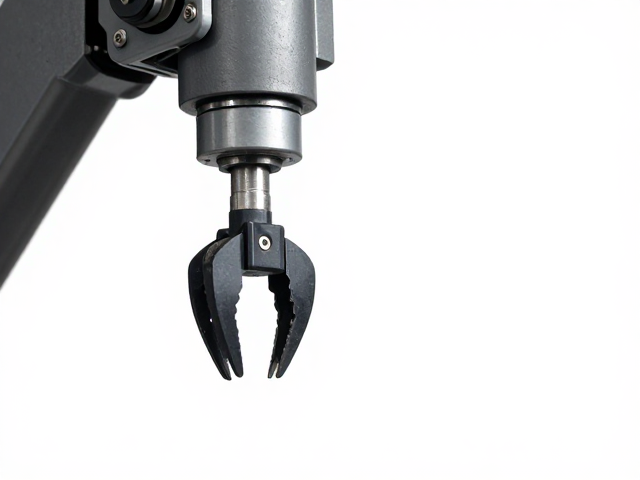
机械结构对抓取稳定性的影响
抓取力的强劲表现并非单一因素作用的结果,而是材料科学、机械传动与控制算法共同作用的产物。高强度合金材料的应用提升了机械臂或夹持机构的刚性与抗疲劳性能,确保在长时间、高频次的作业中结构不变形。同时,精密的丝杠或液压传动系统能够将电机的旋转运动转化为稳定且巨大的直线推力,这种力量输出的线性度直接决定了夹持过程的平稳性。通过对传动间隙的精密控制,系统能够在施加较大夹持力时依然保持动作的细腻与精准,避免因力量突变导致的物体滑落或损伤。
智能控制算法在提升抓取力实用性方面发挥着关键作用。通过实时监测电机电流、压力传感器反馈以及视觉定位数据,控制系统能够动态调整输出扭矩,实现自适应夹持。在面对不同材质、形状和重量的物体时,算法能够迅速计算出台面摩擦力与重力平衡所需的最小夹持力,既保证了物体的稳固,又避免了过度用力造成的结构应力过大。这种基于实时数据的闭环控制,使得抓取过程更加高效且安全,满足了多样化场景下对稳定性与可靠性的严苛要求。